最新博彩网址空天智能无人系统团队在AST、IEEE T-ASE、IEEE T-AES等期刊发表系列研究成果
近期,最新博彩网址空天智能无人系统团队在无人机自主控制、编队导航及目标拦截等领域取得了一系列研究进展,相关成果连续发表于多本国际顶级学术期刊。论文紧密围绕多无人机系统在复杂、动态与未知环境下的安全飞行与协同控制问题,从不同维度提出了创新性的理论与解决方案。研究内容不仅涵盖了针对多无人机协同的障碍李雅普诺夫函数无碰撞编队控制以及基于神经网络的全局预定时间编队控制,还深入拓展了动态杂波环境下的自主空中拦截架构,并针对四旋翼底层姿态跟踪提出了基于新型观测器的事件触发容错抗干扰控制方法。这些研究成果实现了从底层鲁棒姿态估计到高层战术协同避障的深度融合,为提升无人机系统在受限空间和复杂任务中的自主性与安全性提供了坚实的理论支撑与实践验证,集中体现了最新博彩网址在智能无人系统学科方向的技术积累和创新探索。
论文一 :Event-triggered Fault-tolerant Disturbance Rejection Prescribed-time Control for Attitude Tracking of Quadrotors Based on Prescribed-time Integral Extended State Observer
该篇论文发表于 Aerospace Science and Technology,该刊影响因子6.4,为航空宇航领域1区TOP期刊,第一作者为博士研究生陈俊宇,通讯作者为陈洪波教授和侯治威副教授。
该项工作以四旋翼无人机的姿态跟踪系统为对象,着重解决其在面临未知外部干扰、模型不确定性、执行器故障、测量噪声以及无法获取全姿态角速度时的控制难题。其主要创新点在于针对上述所有复杂因素构建了高度精确的数学模型,并提出了一种预定时间积分扩展状态观测器(PTIESO)。该观测器不仅能精准估计系统状态和集总干扰,还能有效抑制测量噪声的影响,并确保观测误差在预先设定的时间内收敛到一个有界邻域内。该技术一定程度降低了系统对姿态角速度等全状态传感器数据的依赖,在低成本无人机平台的容错控制与强抗干扰飞行控制领域具有较高的工程落地与应用潜力。

论文二:Global Predefined-Time Neural Network-Based Performance Control for UAV Safe Formation with Input Saturation and Disturbance Estimation
该篇论文发表于 IEEE Transactions on Automation Science and Engineering,该刊影响因子7.9,为自动化与控制系统领域国际顶刊,第一作者为博士研究生吴萌,通讯作者为庄学彬教授和侯治威副教授。
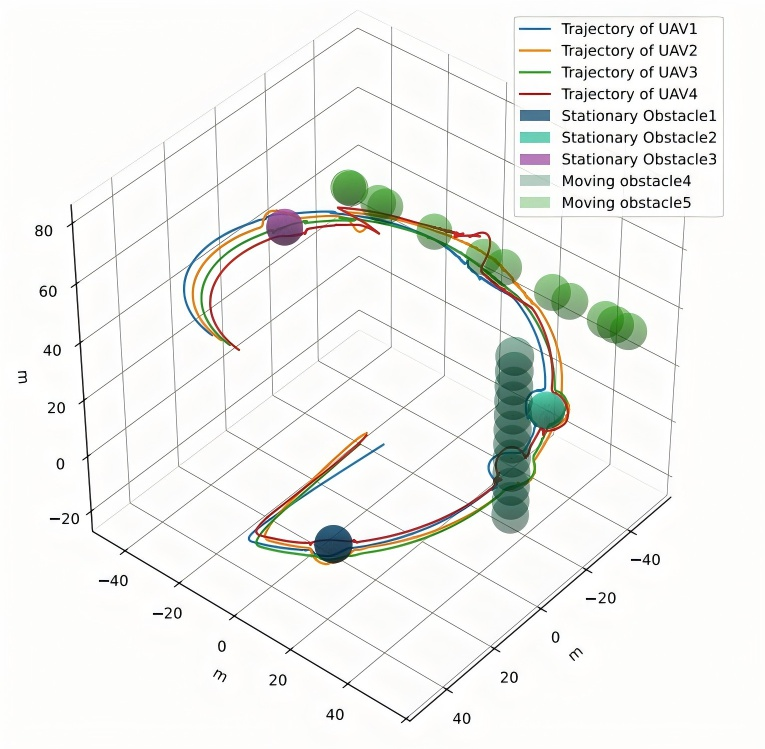
该项工作以带有外部干扰和障碍物的四旋翼无人机编队系统为研究对象,探讨了其在未知地形测绘、火灾检测等复杂任务中的应用控制问题。四旋翼系统具有欠驱动、高非线性和强耦合特性,该研究的核心创新点在于提出了一种利用特殊设计的切换函数实现全局神经网络自适应控制的方法,有效克服了传统神经网络逼近能力仅限于紧凑集的问题;该方案同时实现了预定时间内的误差收敛、全局稳定性以及对动态障碍物的规避。这项技术能够为具有严格安全和性能要求的复杂动态无人机系统提供高鲁棒性的自适应策略,在复杂环境巡检与协同运输等实际场景中具有广阔的应用潜力。

论文三:Autonomous Aerial Interception in Cluttered Environments: An Integrated Perception-Guidance Framework with Adaptive State Estimation
该篇论文发表于 IEEE Transactions on Aerospace and Electronic Systems,该刊影响因子7.0,为航空宇航领域国际顶刊,第一作者为硕士研究生崔允烨,通讯作者为侯治威副教授。
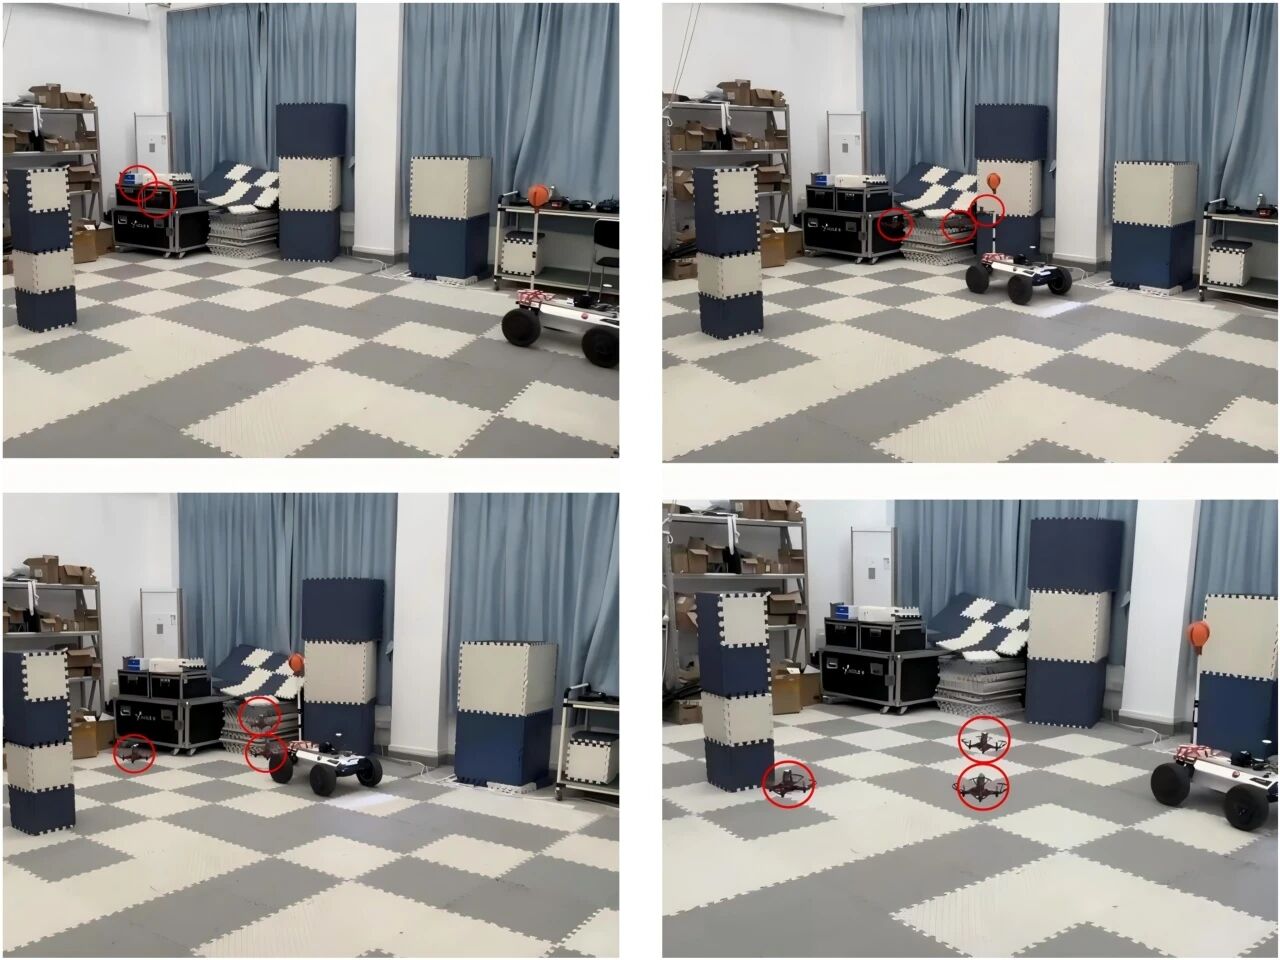
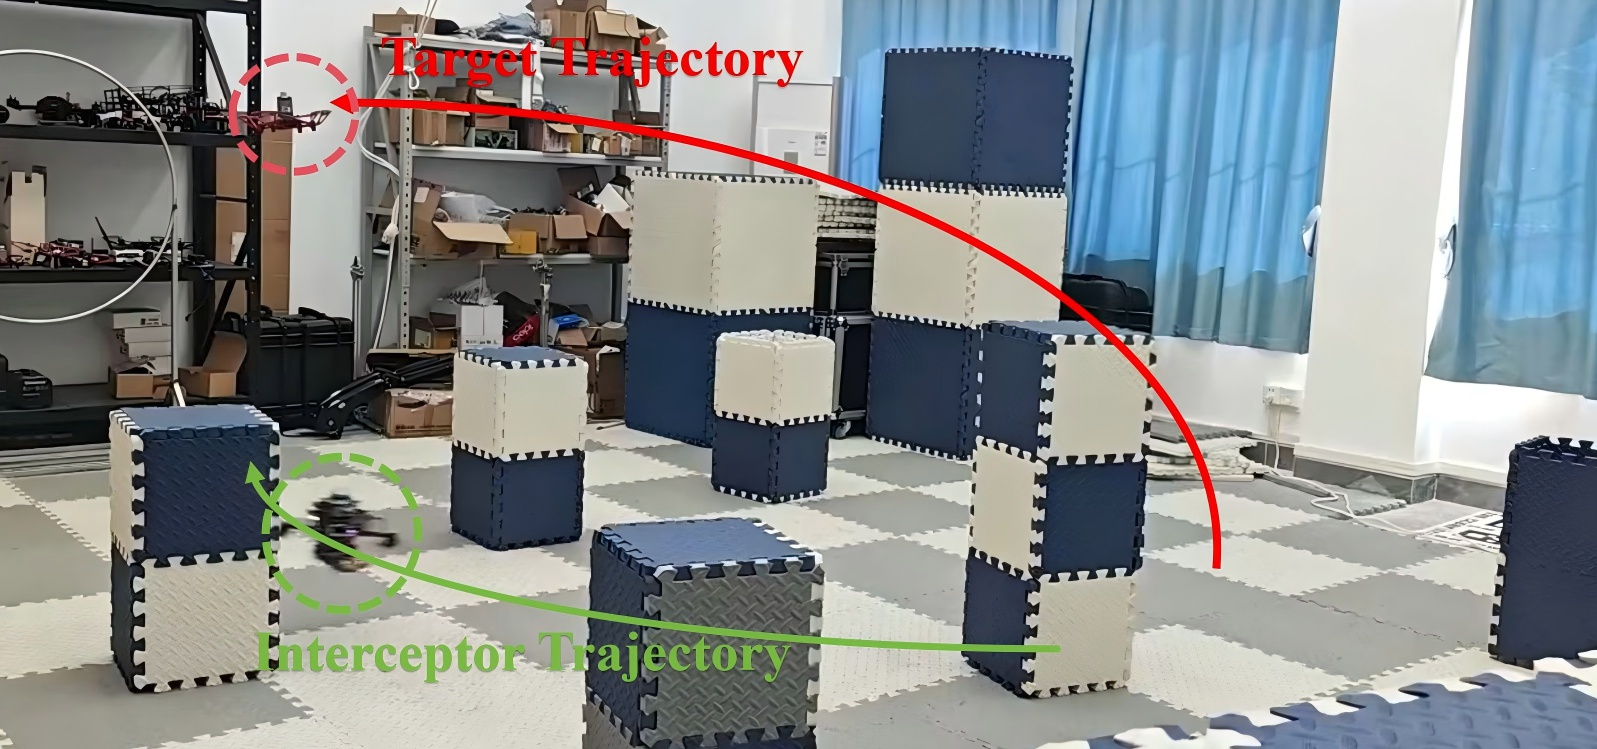
针对近年来“低慢小”(LSS)无人机系统对敏感空域构成的安全威胁,该项工作以多旋翼拦截无人机为研究对象,探索了在城市峡谷等杂波环境中对非合作机动目标的动态拦截技术。该研究的创新点在于打破了传统的解耦管道模式,提出了一种集成了感知与制导的统一后退地平线优化框架,将状态估计不确定性、追逃几何和轨迹生成显式耦合在一起;同时,设计了基于创新序列的自适应交互多模型(A-IMM)估计器,根据目标机动在线调整过程噪声,显著降低了跟踪延迟。经真实硬件平台验证,该系统具有极低的计算延迟与高频导航-制导-控制循环响应,为未来重要基础设施的安全防御和反无人机系统的实战化部署提供了核心技术潜力。

论文四:Distributed Collision-Free Formation Control for Multi-UAV Systems
该篇论文发表于 Applied Mathematical Modelling,该刊影响因子5.5,为数学跨学科应用方向1区TOP期刊,共同第一作者为博士研究生吴萌和硕士研究生赵佳盛,通讯作者为侯治威副教授。
该项工作以多无人机系统为研究对象,致力于解决编队飞行中的内部碰撞以及对外部移动障碍物的规避问题。该研究的创新点在于构建了基于障碍李雅普诺夫函数(BLF)的统一安全分析框架,确保了在编队跟踪过程中无人机之间及无人机与障碍物之间的距离约束得到严格满足;同时,提出了一种无需在线优化的高效分布式解析控制方法,并结合自适应补偿机制与事件触发机制消除了Zeno行为。该方法不仅具备一定的理论基础,还在真实的物理多无人机平台上完成了飞行验证,在实际复杂飞行环境中的多机协同与安全避障方面展现出应用潜力。

论文一链接://www.sciencedirect.com/science/article/pii/S1270963826020201?via%3Dihub
论文二链接://ieeexplore.ieee.org/document/11698790
论文三链接://ieeexplore.ieee.org/document/11683668
论文四链接://www.sciencedirect.com/science/article/pii/S0307904X26005871?via%3Dihub